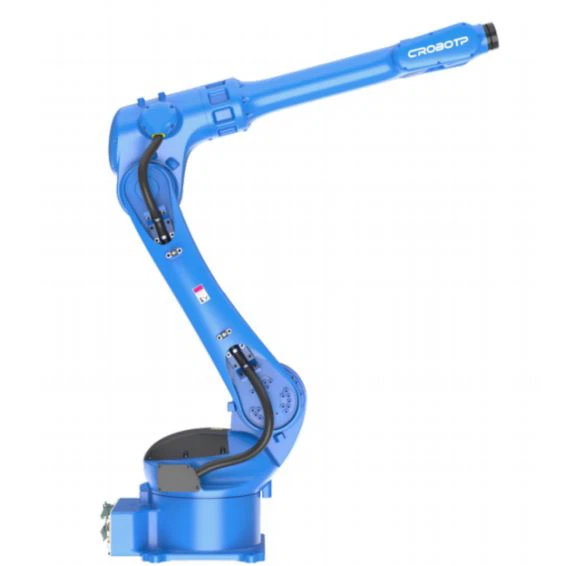
مصنوعات کا جائزہ
پروڈکشن اسمبلی کے لئے سکارا روبوٹ موثر اور عین مطابق پروڈکشن اسمبلی کے لئے ڈیزائن کیا گیا ہے۔ اس کی اعلی ڈھانچہ اور کارکردگی صنعتی آٹومیشن کے لئے اسے ایک مثالی حل بناتی ہے۔ تیز رفتار ، اعلی صحت سے متعلق ، اور اس کی بنیادی طاقت کے طور پر کم شور کے ساتھ ، روبوٹ کا یہ سلسلہ مختلف قسم کے ہلکے صنعتی آٹومیشن انضمام کے منظرناموں کے لئے موزوں ہے ، بشمول 3 سی انڈسٹری اسمبلی ، ہینڈلنگ ، ویلڈنگ ، اور ڈسپنسنگ۔
فنکشنل خصوصیات
● منفرد ساختی ڈیزائن
جدید میکانکی ڈھانچے کو اپناتے ہوئے ، یہ کم شور کو برقرار رکھتے ہوئے تیز رفتار اور اعلی ٹرانسمیشن صحت سے متعلق فراہم کرتا ہے ، اور پرسکون اور مستحکم پیداواری ماحول کو یقینی بناتا ہے۔
load ایک سے زیادہ بوجھ کی گنجائش اور بازو کی لمبائی
بازو کی لمبائی 600 ملی میٹر ، 700 ملی میٹر ، اور 800 ملی میٹر کی پیش کش کرتے ہوئے ، یہ زیادہ سے زیادہ 10 کلوگرام (ریٹیڈ لوڈ 5 کلوگرام) تک پہنچ سکتا ہے ، جو متنوع اسمبلی کی ضروریات کو لچکدار موافقت فراہم کرتا ہے۔
● لمبی - زندگی لچکدار خصوصی کیبل
روبوٹ باڈی ایک لچکدار روبوٹ - مخصوص کیبل سے لیس ہے ، جو پائیدار اور لمبا - دیرپا ہے ، بحالی کی تعدد اور اخراجات کو کم کرتا ہے۔
● G12 کنٹرول کابینہ اور بازو فن تعمیر
ایک اعلی - پرفارمنس جی 12 کنٹرول کابینہ اور اے آر ایم فن تعمیر سے لیس ہے ، یہ سسٹم استحکام اور تیز ردعمل کی پیش کش کرتا ہے ، جس سے پیچیدہ کاموں کی موثر عملدرآمد کو قابل بنایا جاسکتا ہے۔
action ملٹی فنکشنل انٹرفیس اور توسیع کی صلاحیتیں
یہ ایک سرشار سیفٹی I/O انٹرفیس مہیا کرتا ہے ، تین نیٹ ورک پورٹ توسیع ، گرم - قابل تدریس لاکٹوں کی حمایت کرتا ہے ، اور پی سی - پر مبنی میزبان سافٹ ویئر کے ساتھ مطابقت رکھتا ہے۔ اس میں کشش ثقل معاوضہ ، بوجھ موافقت ، اور s - t افعال شامل ہیں ، جو عام کام کے حالات میں اعلی صحت سے متعلق ، کم اثر اور تیز سائیکل اوقات کے حصول میں ہیں۔
● وسیع پیمانے پر قابل اطلاق فیلڈز
یہ بنیادی طور پر ہلکے صنعتی آٹومیشن انضمام علاقوں میں استعمال ہوتا ہے جیسے 3C صنعت ، پروڈکشن لائن چھانٹ رہا ہے اور لوڈنگ ، ہینڈلنگ ، پیلیٹائزنگ ، ویلڈنگ ، ڈسپینسگ ، اور پی اے ڈی پرنٹنگ ، پیداوار کی کارکردگی اور لچک کو بہتر بنانا۔
بیرونی جہت

|
ماڈل |
CRP - RS06-10Z40H |
|
A= |
225 ملی میٹر |
تحریک آریھ کی حد

|
نام/ماڈل |
CRP - RS06-10Z40H |
|
B حرکت کی زیادہ سے زیادہ محفوظ حد |
670 ملی میٹر |
|
سی حرکت کی موثر حد |
600 ملی میٹر |
|
اوپری بازو کی نقل و حرکت کا ڈی رداس |
225 ملی میٹر |
|
ای زیادہ سے زیادہ مربع میٹرکس سائز |
450 ملی میٹر |
|
f بڑے آئتاکار میٹرکس سائز |
250 ملی میٹر |
|
جی کی بنیاد سے محفوظ فاصلہ |
300 ملی میٹر |
روبوٹ باڈی ٹیکنیکل پیرامیٹرز
|
ماڈل |
CRP - RS06-10Z40H |
||
|
بازو سے |
4 محور افقی جوڑ |
||
|
انسٹالیشن وضع |
کاؤنٹر ٹاپ انسٹالیشن |
||
|
روبوٹ جسمانی وزن |
36 کلوگرام |
||
|
زیادہ سے زیادہ فاصلہ |
600 ملی میٹر |
||
|
معیاری سائیکل ٹائم بیٹ |
0.48s |
||
|
لوڈ - ریٹیڈ بوجھ |
5 کلوگرام |
||
|
زیادہ سے زیادہ بوجھ - زیادہ سے زیادہ بوجھ |
10 کلو گرام |
||
|
بار بار پوزیشننگ کی درستگی - j 1 - 2 |
± 0.025 ملی میٹر |
||
|
بار بار پوزیشننگ کی درستگی - J3 |
± 0.01 ملی میٹر |
||
|
بار بار پوزیشننگ کی درستگی - J4 |
± 0.01 ڈگری |
||
|
زیادہ سے زیادہ سفر - J1 |
2 142 ڈگری |
||
|
زیادہ سے زیادہ سفر - J2 |
± 160 ڈگری |
||
|
زیادہ سے زیادہ سفر - J3 |
300/400 ملی میٹر |
||
|
زیادہ سے زیادہ سفر - J4 |
60 360 ڈگری |
||
|
زیادہ سے زیادہ رفتار - j 1 - 2 |
9000 ملی میٹر/s |
||
|
زیادہ سے زیادہ رفتار - J3 |
1100 ملی میٹر/s |
||
|
زیادہ سے زیادہ رفتار - J4 |
2600 ڈگری /s |
||
|
تیسرا مشترکہ ڈاونپریشر |
220N |
||
|
چوتھا محور - جڑتا کا قابل لمحہ اجازت دیتا ہے |
درجہ بند بوجھ |
0.02kg.m² |
|
|
زیادہ سے زیادہ بوجھ |
0.25kg.m² |
||
|
موٹر پاور |
J1 |
0.75kW |
|
|
J2 |
0.5kW |
||
|
J3 |
0.2 کلو واٹ |
||
|
J4 |
0.2 کلو واٹ |
||
|
یوزر انٹرفیس |
سرکٹری |
15 پن |
|
|
بجلی |
φ6 ملی میٹر*2 ،/ φ8 ملی میٹر*2 ، وولٹیج کا مقابلہ کریں: 0.59MPA |
||
|
تنصیب کا ماحول |
محیطی درجہ حرارت |
معیاری قسم: 0 - 40 ڈگری |
|
|
دوسرے |
روبوٹ کی تنصیب کو آتش گیر یا سنکنرن مائعات یا گیسوں ، مداخلت کے بجلی کے ذرائع سے دور ہونا چاہئے |
||
|
ہوم پوائنٹ ری سیٹنگ |
گھر کے نقطہ نظر کو دوبارہ ترتیب دینے کی ضرورت نہیں ہے |
||
|
الیکٹرک کابینہ کی تشکیل |
G12 |
||
|
فائدہ کی خصوصیات |
کومپیکٹ ڈھانچہ ، تیز چلانے کی رفتار ، اعلی بار بار پوزیشننگ کی درستگی ، مضبوط استرتا اور کام کرنے میں آسان |
||
|
درخواست |
ہینڈلنگ ، چھانٹ رہا ہے ، لوڈنگ اور ان لوڈنگ ، ٹن ویلڈنگ ، ڈسپینسنگ ، پیڈ پرنٹنگ اور دیگر ایپلی کیشن منظرنامے |
||
سوالات
س: پروڈکشن اسمبلی کے لئے سکارا روبوٹ کا زیادہ سے زیادہ بوجھ کتنا ہے؟
A: اس سکارا روبوٹ میں زیادہ سے زیادہ 10 کلوگرام بوجھ اور 5 کلوگرام کا درجہ بند بوجھ ہے۔ اسے اصل ضروریات کی بنیاد پر بازو کی لمبائی (600/700/800 ملی میٹر) کے انتخاب کے ساتھ تشکیل دیا جاسکتا ہے۔
س: اس روبوٹ کی کنٹرول کابینہ کی کیا خصوصیات ہیں؟
ج: یہ جی 12 کنٹرول کابینہ سے لیس ہے اور مضبوط استحکام اور عمدہ کارکردگی کی پیش کش کرتے ہوئے ، بازو کے فن تعمیر کا استعمال کرتا ہے۔ یہ اعلی درجے کی خصوصیات کی حمایت کرتا ہے جیسے کشش ثقل معاوضہ اور بوجھ موافقت ، اعلی - صحت سے متعلق آپریشن کو یقینی بناتا ہے۔
س: کیا یہ بیرونی آلہ کی توسیع کی حمایت کرتا ہے؟
A: ہاں ، روبوٹ ایک سرشار سیفٹی I/O انٹرفیس فراہم کرتا ہے ، تین نیٹ ورک پورٹ توسیع ، اور گرم - تبدیل کرنے والے لاکٹوں کی حمایت کرتا ہے ، جس سے بیرونی آلات اور پی سی - پر مبنی سافٹ ویئر میں لچکدار موافقت کی اجازت ملتی ہے۔
س: سکارا روبوٹ کس صنعت کے لئے بنیادی طور پر موزوں ہے؟
A: یہ بنیادی طور پر 3C الیکٹرانکس انڈسٹری ، پروڈکشن لائن اسمبلی ، ہینڈلنگ ، پیلیٹائزنگ ، ویلڈنگ ، ڈسپینسنگ ، پیڈ پرنٹنگ ، اور دیگر ہلکے صنعتی آٹومیشن منظرناموں میں استعمال ہوتا ہے۔
س: روبوٹ کے کیبل ڈیزائن کے کیا فوائد ہیں؟
A: اس میں ایک لچکدار روبوٹ - مخصوص کیبل کا استعمال طویل عمر اور اعلی استحکام کے ساتھ ہوتا ہے ، جس سے یہ اعلی - تعدد آپریشن ماحول کے لئے موزوں ہوتا ہے اور بحالی کے اخراجات کو کم کرتا ہے۔
س: کیا یہ متحرک بوجھ ایڈجسٹمنٹ کی حمایت کرتا ہے؟
A: یہ بوجھ موافقت اور کشش ثقل معاوضے کی حمایت کرتا ہے ، مختلف بوجھ کے حالات میں آپریشنل درستگی اور استحکام کو برقرار رکھتے ہیں۔
ڈاؤن لوڈ، اتارنا ٹیگ: پروڈکشن اسمبلی کے لئے سکارا روبوٹ ، پروڈکشن اسمبلی مینوفیکچررز ، سپلائرز ، فیکٹری کے لئے چین سکارا روبوٹ